Forskningsområde
Bioinspirerede intelligente systemer
Vi undersøger neurale og ikke-neurale biologiske systemer som kilder til principper for design af mere effektive intelligente robotter.
Vi undersøger, hvordan biologiske organismer opfatter, behandler information, interagerer med deres omgivelser og skaber bevægelse, og omsætter disse principper til sensorer, aktuering, morfologi, regulering og beregning.
Vores forskning spænder over forskellige biologiske modeller og robotplatforme: fugle og andre flyvende dyr inspirerer agile og effektive flyvende robotter; planter og bløddyr giver principper for kropsliggjort intelligens, adaptiv morfologi og distribueret regulering; mens hjernecentrerede biologiske systemer inspirerer til nye tilgange til strømbesparende, hændelsesdrevet beregning og neuromorf databehandling.
Ved at kombinere kropsliggjort intelligens, hændelsesdrevne sensorer, bioinspireret computing og lette reguleringsstrategier vil vi reducere behovet for beregningskraft og energi og samtidig gøre robotter i stand til at reagere effektivt, robust og adaptivt i ustrukturerede, komplekse og dynamiske miljøer.
Kontakt

Adjunkt Emanuela Del Dottore
Professor Emad Samuel Malki Ebeid
Bioinspireret og kropsliggjort intelligens
Vi undersøger, hvordan principper fra biologiske systemer kan omsættes til robotters morfologi, sensorer, regulering og adfærd. Ved at fordele intelligensen på tværs af krop, sensorer og reguleringsarkitektur kan robotter udnytte deres fysiske dynamik og samspil med omgivelserne til at opnå effektiv perception, beslutningstagning og tilpasning med mindre krav til beregningskraft.
Bioinspireret luftbåren robotteknologi og neuromorf databehandling
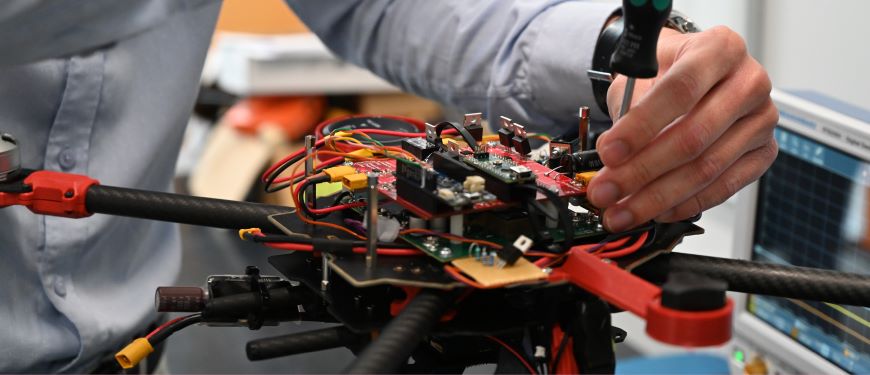
Vi anvender bioinspirerede flyvende platforme, der efterligner fugles og insekters flyvemekanismer. Sammenlignet med konventionelle multirotor-droner kan disse platforme give bedre manøvredygtighed, mere støjsvag drift, mindre risiko fra udsatte hurtigt roterende rotorer og bedre egnethed til drift i komplekse og snævre miljøer.
Platformene er udstyret med neuromorfe processorer og hændelsesbaserede sensorer til effektiv perception og regulering om bord. Sammenlignet med konventionelle processorer og billedbaserede sensorer muliggør neuromorfe teknologier hændelsesdrevet beregning, lavere strømforbrug, mindre beregningsmæssig belastning og kort responstid. Disse egenskaber er særligt værdifulde for lette flyvende robotter med strenge begrænsninger på strøm, nyttelast og beregningsressourcer om bord.
Det langsigtede mål er at udvikle autonome bioinspirerede flyvende platforme til inspektion af infrastruktur indendørs og udendørs, der kombinerer de unikke egenskaber ved flyvning med baskende vinger med energieffektiv neuromorf perception, læring og regulering.
Udvalgte publikationer
- Baniya Kshatri, D., McRae, T., Ebeid, E. (2026). Spike-Driven Actuation in Robotics: A Survey of Spike-to-Motor Interfaces. In: Shin, H.-S., Howard, M., Lee, H.-I., Park, D. (eds) Robot Intelligence Technology and Applications 10. RiTA 2025. Lecture Notes in Networks and Systems, vol 1932. Springer, Cham.