Forskningsområde
Inspektion og vedligehold af infrastruktur
Forskningsområdet for inspektion og vedligeholdelse af infrastruktur udvikler avancerede robot- og droneteknologier, der forbedrer sikkerheden, pålideligheden og bæredygtigheden af kritisk infrastruktur.
Vores forskning fokuserer på autonome systemer, der kan inspicere, overvåge og interagere med energi- og transportinfrastruktur, herunder elledninger, jernbaner, broer og andre svært tilgængelige anlæg. Ved at kombinere robotteknologi, kunstig intelligens, indlejret computing, sensorteknologier og avanceret elektronik vil vi reducere driftsomkostninger, mindske risici for medarbejdere og muliggøre kontinuerlig overvågning af infrastruktur.
Gruppen er internationalt anerkendt for sit banebrydende arbejde med selvopladende droneteknologier, der udnytter de elektromagnetiske felter omkring strømførende elledninger. Vores forskning førte til en af verdens første autonome droneplatforme, der kan høste energi direkte fra elnettets infrastruktur, hvilket forlænger missionernes varighed betydeligt og muliggør langvarig autonom drift. Med dette som fundament udvikler vi næste generation af flyvende robotter, der kan høste energi under flyvning, køre kunstig intelligens om bord og autonomt inspicere og vedligeholde kritisk infrastruktur med minimal menneskelig indgriben.
Kontakt Forskningsområdet

Professor Emad Samuel Malki Ebeid
Leder af SDU Digital og Højfrekvent Elektronik
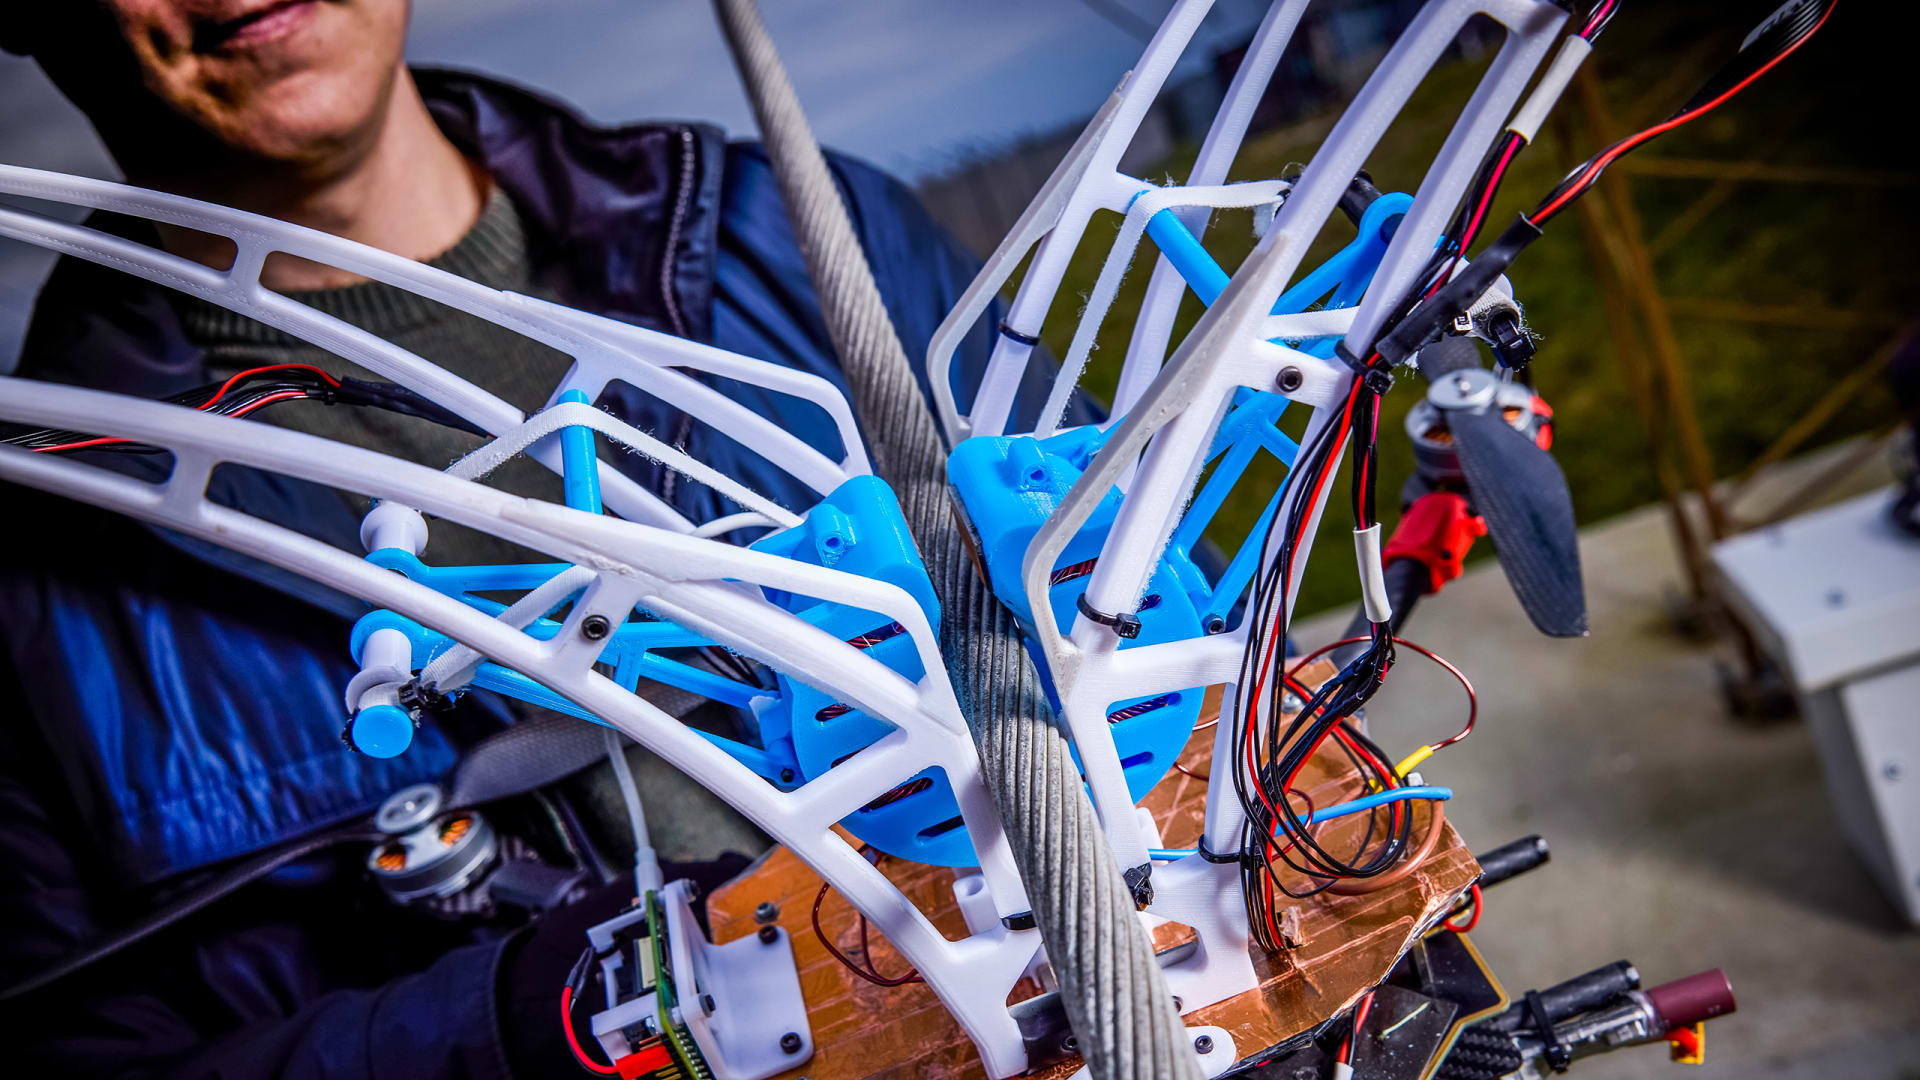
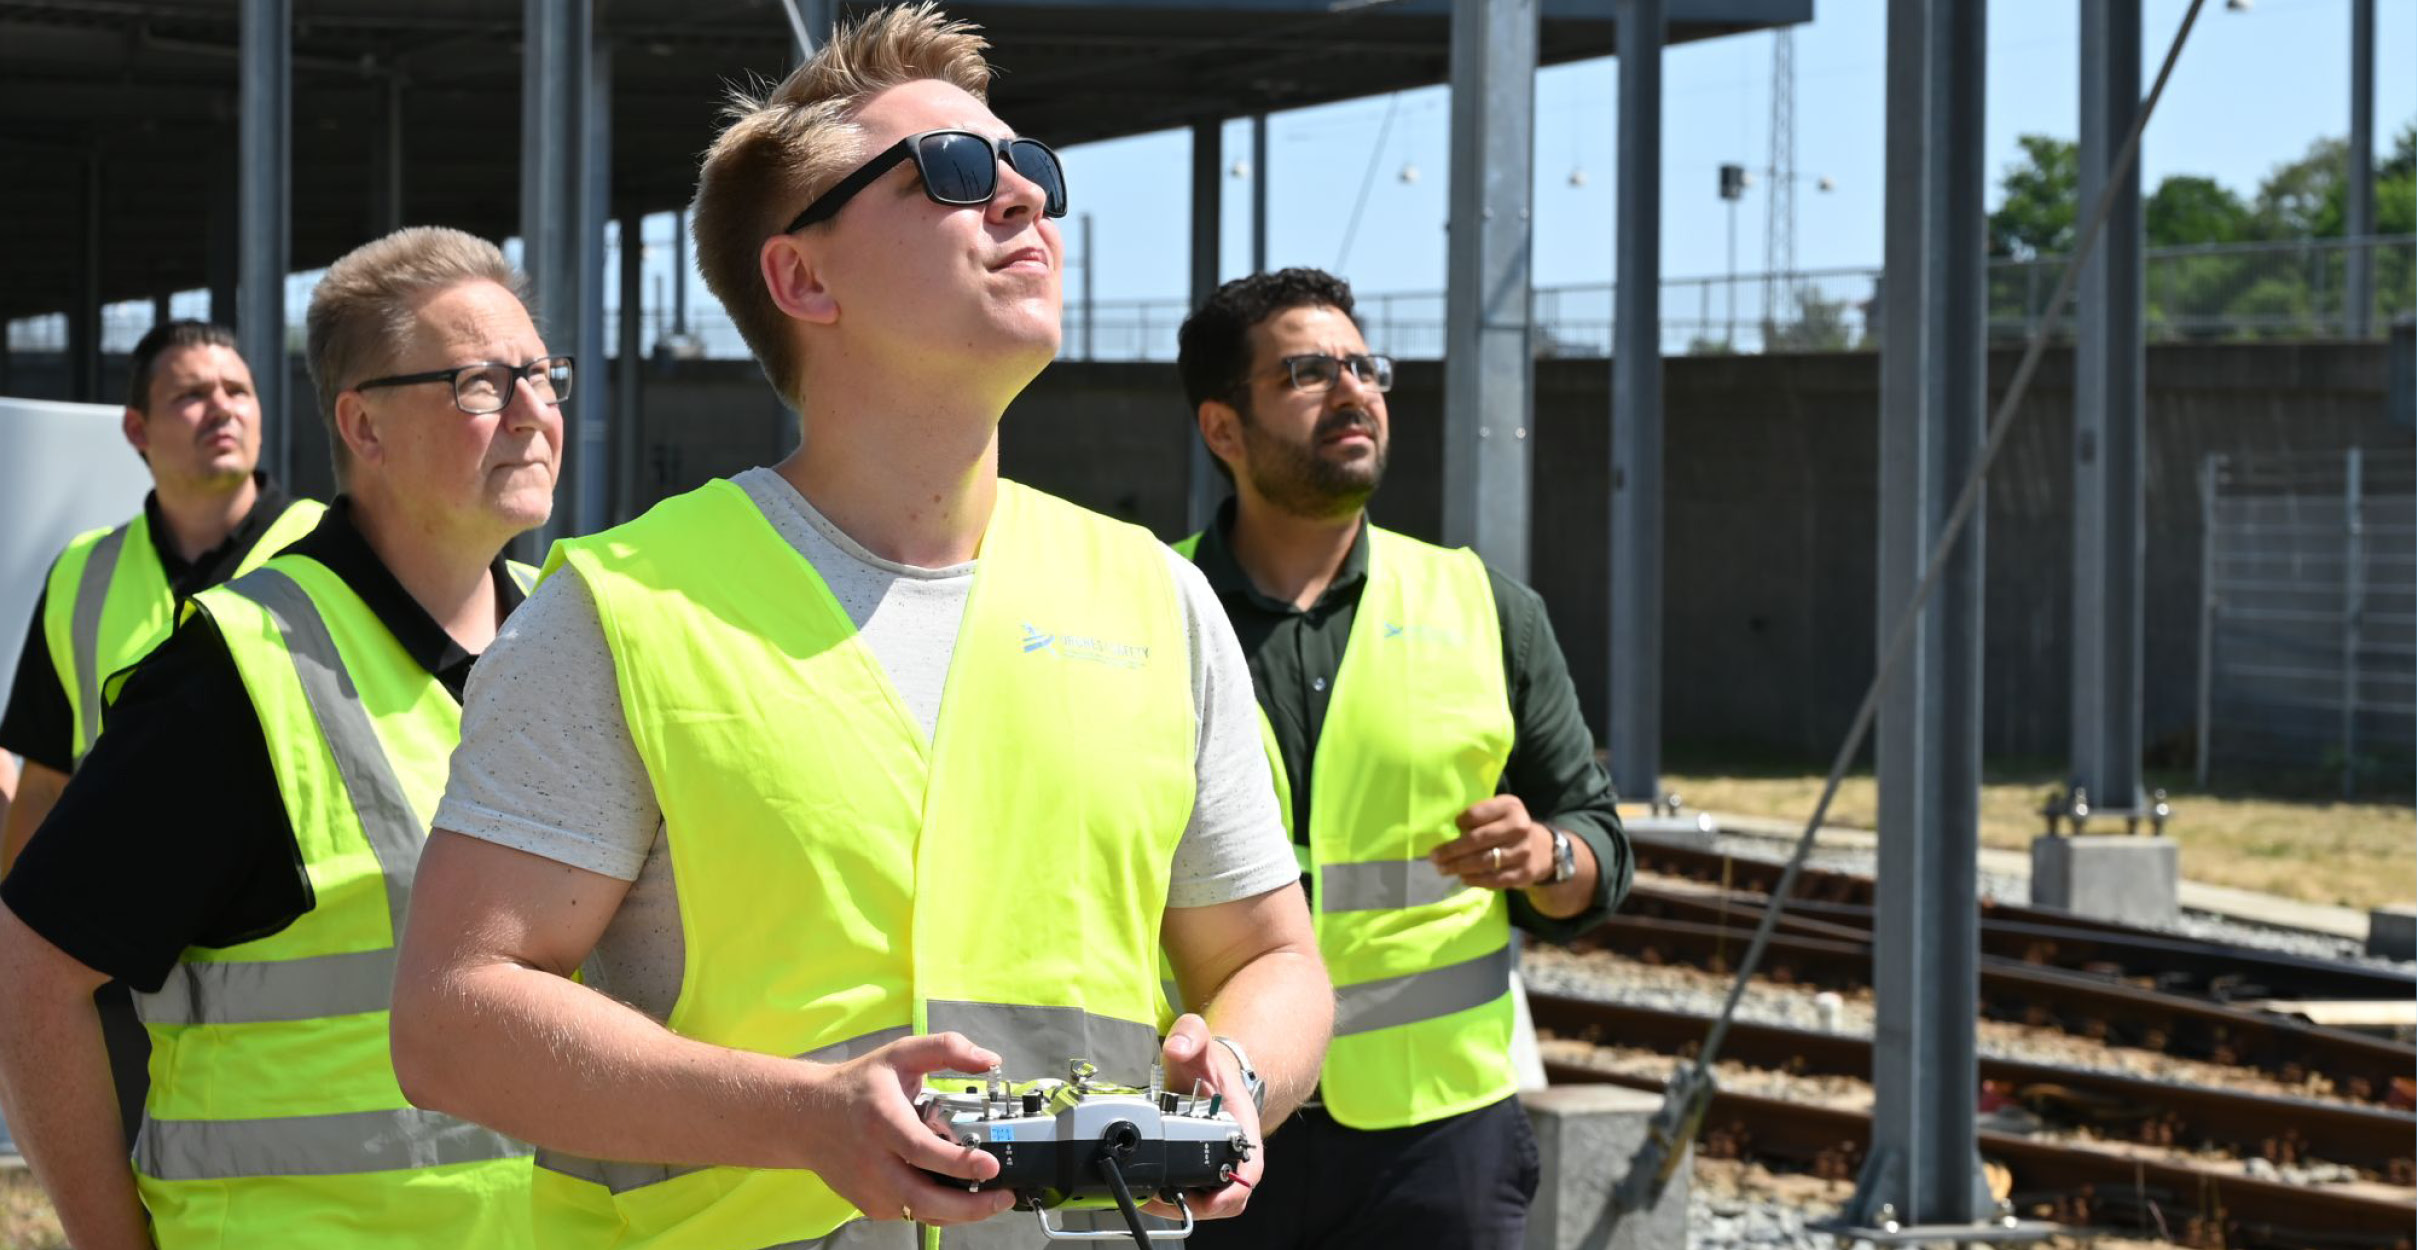
Vores forskning spænder over autonom navigation, databehandling om bord, kunstig intelligens, energy harvesting, sensorfusion, luftbåren manipulation og robotters interaktion med infrastruktur. Vi undersøger, hvordan intelligente robotsystemer kan opfatte, analysere og handle i realtid, mens de opererer sikkert i komplekse og elektromagnetisk udfordrende miljøer. Gennem tæt samarbejde med forsyningsselskaber, teknologileverandører og internationale forskningspartnere omsætter vi videnskabelige fremskridt til praktiske løsninger, der understøtter den grønne omstilling og styrker den kritiske infrastrukturs robusthed.
Projekter
-
FreeFly (~13 mio. kr.)
FreeFly udvikler en ny generation af bioinspirerede flyvende robotter, der kan høste energi direkte fra de elektromagnetiske felter omkring højspændingsledninger. Inspireret af den måde, fugle udnytter deres omgivelser på, kombinerer disse flyvende robotter energimæssig uafhængighed, kunstig intelligens om bord og avancerede sensorer for at udføre langvarige inspektionsmissioner uden menneskelig indgriben. Projektet sigter mod at overvinde de grundlæggende begrænsninger ved nutidens droner, nemlig begrænset flyvetid og afhængighed af menneskelige operatører, og baner vejen for kontinuerlig autonom overvågning af infrastruktur.
-
Robots4Green (~20 mio. kr.)
Robots4Green udvikler avancerede robotteknologier til vedligehold og drift af kritisk elinfrastruktur. Projektet fokuserer på luftbåren manipulation, robotters interaktion med strømførende anlæg og automatiserede vedligeholdelsesopgaver, som traditionelt kræver dyre, tidskrævende og potentielt farlige manuelle operationer. Ved at gøre det muligt for robotter at arbejde sikkert omkring elledninger bidrager Robots4Green til mere pålidelige elnet og understøtter den grønne omstilling.
-
Drones4Safety (~25 mio. kr.)
Drones4Safety demonstrerede autonome dronesystemer til inspektion af kritisk infrastruktur med særligt fokus på elledninger. Projektet var banebrydende med selvopladning, idet droner kunne høste energi direkte fra strømførende infrastruktur, hvilket forlængede driftstiden betydeligt og reducerede behovet for menneskelig indgriben. Projektet etablerede nøgleteknologier, der siden er blevet referenceløsninger for autonom inspektion af infrastruktur.
-
Drones4Energy (~17 mio. kr.)
Drones4Energy udviklede selvopladende droner til overvågning og inspektion af elledninger. Projektet introducerede nye energy harvesting-teknologier, der gør det muligt for droner at genoplade direkte fra de magnetiske felter omkring elektrisk infrastruktur. Disse innovationer øgede missionernes varighed betydeligt og skabte det teknologiske fundament for efterfølgende projekter med fokus på kontinuerlig autonom inspektion og interaktion med infrastruktur.
Forskningsområder
- Autonom inspektion af infrastruktur
- Overvågning af infrastruktur og asset management
- Autonom dronenavigation og -styring
- AI til identifikation af infrastruktur
- Databehandling om bord og edge-AI
- Sensorfusion og omgivelsesopfattelse
- Energy harvesting og selvopladende systemer
- Luftbåren manipulation og interaktion med infrastruktur
- Forstyrrelsesundertrykkelse i barske elektromagnetiske miljøer
- Design af droner og robotsystemer
Udvalgte publikationer
- Hoang, V. D., Zhang, H., McRae, T., Bak, C. L., and Ebeid, E. S. M., "Effects of Electric Sparks on Drone Components and Mitigation Technique," IEEE Transactions on Industrial Electronics, 2025.
- Hoang, V. D. and Ebeid, E. S. M., "Manipulating Magnetic Field of the Magnetic Gripper With Charging Feature for Drones on Energized Power Lines," IEEE Transactions on Industrial Electronics, vol. 71, no. 11, pp. 14691-14700, 2024.
- Hoang, V. D., Nyboe, F. F., Malle, N. H., et al., and Ebeid, E., "Autonomous Overhead Powerline Recharging for Uninterrupted Drone Operations," Proc. IEEE Int. Conf. Robotics and Automation (ICRA), 2024.
- Iversen, N., Schofield, O. B., Cousin, L., Ayoub, N., vom Bögel, G., and Ebeid, E., "Design, Integration and Implementation of an Intelligent and Self-recharging Drone System for Autonomous Power Line Inspection," Proc. IEEE/RSJ Int. Conf. Intelligent Robots and Systems (IROS), 2021.